martes, 3 de diciembre de 2013

Rotacion

Rotación
Para definir  una rotación es necesario determinar el centro y el ángulo de rotación.
Cuando a una figura le aplicamos una rotación, obtenemos otra figura que es igual a la figura original
Para hallar la imagen rotada debemos determinar en primer lugar el centro y el ángulo de rotación. El ángulo de rotación se indica mediante su amplitud y su sentido.Sentido positivo o sentido contrario a las agujas del reloj, sentido negativo o sentido de las agujas del relos.
Ejemplo:


Simetria.Axial y central


SIMETRÍA AXIAL

La simetría axial (también llamada rotacionalradial o cilíndrica) es lasimetría alrededor de un eje, de modo que un sistema tiene simetría axial oaxisimetría cuando todos los semiplanos tomados a partir de cierto eje y conteniéndolo presentan idénticas características.
La simetría axial se da cuando los puntos de una figura coinciden con los puntos de otra, al tomar como referencia una línea que se conoce con el nombre de eje de simetría. En la simetría axial se da el mismo fenómeno que en una imagen reflejada en el espejo.

SIMETRÍA AXIAL DE UN TRIANGULO
Archivo:Simetria axial triangulo.png

A los puntos que pertenecen a la figura simétrica se les llama puntos homólogos, es decir, A’ es homólogo de A, B’ es homólogo de B, y C’ es homólogo de C. Además, las distancias existentes entre los puntos de la figura original son iguales que las distancias entre los puntos de la figura simétrica. En este caso: La simetría axial se puede dar también en un objeto con respecto de uno o más ejes de simetría.
Si se doblara la figura sobre el eje de simetría trazado, se podría observar con toda claridad que los puntos de las partes opuestas coinciden, es decir, ambas partes son congruentes.

SIMETRÍA CENTRAL


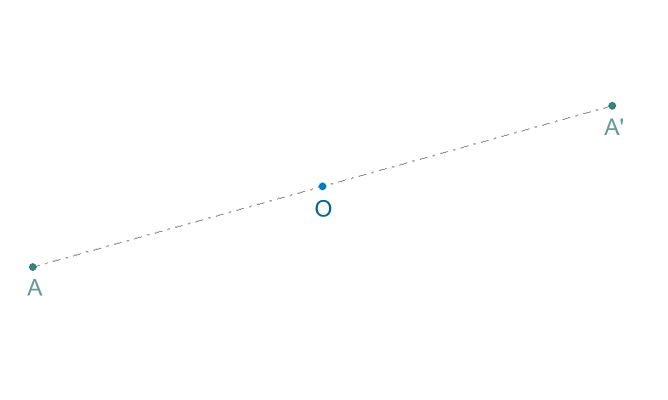
La simetría central, en geometría, es una transformación en la que a cada punto se le asocia otro punto llamado imagen, que debe cumplir las siguientes condiciones:
a) El punto y su imagen están a igual distancia de un punto llamado centro de simetría.
b) El punto, su imagen y el centro de simetría pertenecen a una misma recta.

SIMETRÍA CENTRAL DEL PUNTO A


Archivo:Simetria central.png


SIMETRÍA CENTRAL DEL TRIANGULO ABC, RESPECTO DEL PUNTO 0

Archivo:Simetria central triangulo.png
ROTACIÓN DE FIGURAS

Rotación es el movimiento de cambio de orientación de un sólido extenso de forma que, dado un punto cualquiera del mismo, este permanece a una distancia constante del eje de rotación. Una rotación pura de un cuerpo queda representada mediante el vector velocidad angular, que es un vector de carácter deslizante, \boldsymbol\omega\, situado sobre el eje de rotación.

Puesto que a la rotación también se le llama, erróneamante, revolución, debemos diferenciar claramente el significado de estos términos.
  • La rotación de un cuerpo alrededor de un eje (exterior o interior al cuerpo) corresponde a un movimiento en el que los distintos puntos del cuerpo presentan velocidades que son proporcionales a su distancia al eje. Obviamente, los puntos del cuerpo situados sobre el eje (en el caso de que este sea interior al eje) permanecen en reposo.
  • La revolución de una partícula o de un cuerpo extenso corresponde a un movimiento de traslación del cuerpo sobre una trayectoria cerrada, no necesariamente circular.
    • En este movimiento, la orientación del cuerpo en el espacio permanece constante.
    • Un ejemplo de revolución es el de la Tierra alrededor de del Sol, con un periodo de revolución de un año.
La distinción entre rotación y revolución esta asociada con la existente entrerotación y traslación de un cuerpo extenso. El movimiento de traslación no prejuzga forma alguna para las trayectorias de los distintos puntos que constituyen el cuerpo. Evidentemente, si la velocidad de traslación es constante (v=cte), cada uno de los puntos del sólido recorrerá una trayectoria rectilíneacon celeridad constante y todas esas trayectorias serán paralelas entre sí (movimiento de traslación uniforme). Pero, en general, la velocidad de traslación no tiene por que ser constante y la trayectoria puede ser curvilínea.

Las trayectorias recorridas por los distintos puntos del cuerpo pueden ser circunferencias, todas ellas del mismo radio (congruentes) aunque de distinto centro. Esta situación se presenta en una noria de feria de eje horizontal, como se muestra en la figura: la armadura de la noria gira en torno al eje (rotación), pero las barquillas suspendidas de dicha armadura, prescindiendo de pequeñas oscilaciones pendulares, experimentan una traslación con trayectorias circulares.


Rotación: La rotación es un movimiento angular de cada uno de los puntos a partir de un punto que es el centro de giro. Para este movimiento es necesario dar un ángulo y el punto centro de giro


TRASLACIÓN DE FIGURAS

Traslación: la traslación es un movimiento en el plano de tal forma que a cada punto de la figura le corresponde un vector de traslación, (una distancia, una dirección y un sentido de la traslación)


En geometría, una traslación es una isometría en el espacio euclídeo caracterizada por unvector \vec{u}, tal que, a cada punto P de un objeto o figura se le hace corresponder otro punto P', tal que:

\begin{cases} T_\vec{u}:\R^n \to \R^n & \overrightarrow{PP'} = \vec{u}\\ 
P\mapsto P'=T(P)=P+\vec{u} \end{cases}
Puesto que una traslación es un caso particular de transformación afín pero no unatransformación lineal, generalmente se usan coordenadas homogéneas para representar la traslación mediante una matriz y poder así expresarla como una transformación lineal sobre un espacio de dimensión superior.


Simetria.Deslizamiento de vectores


DESLIZAMIENTOS
Existe otro movimiento que resulta de componer una simetría con una traslación de vector paralelo al eje de la mismadicho movimiento se llama deslizamiento y lo puedes observar en las huellas dejadas en la nieve al caminar, en la colocación de las farolas de una avenida o en la disposición de las hojas de algunas plantas.


Actividad
  1. Determina el eje y el vector del siguiente deslizamiento:

  2. Sea S una simetría y T  una traslación que no sea perpendicular a su eje. Veamos que la composición S º T  es un deslizamiento:
    T se puede expresar como  T2 º  T1 siendo T1 paralelo y T2 perpendicular al eje S.
    Sea S' el eje que resulta de desplazar S en dirección -T2/2, si aplicamos a la figura el desplazamiento de eje S' y vector T1observamos que se obtiene el mismo resultado que si realizamos S º T: 
    La composición de una traslación y una simetría, cuyo eje no sea perpendicular al vector de traslación, es un deslizamiento


  3. Expresa la composición S º T como un deslizamiento:


  4. Habrás observado que, por intervenir una simetría en el deslizamiento, éste es un movimiento que cambia la orientación. Lo que distingue a una simetría de un deslizamiento es que, en la primera, las mediatrices de los segmentos formados por puntos homólogos coinciden con el eje de simetría.
    Veamos una propiedad que nos permitirá, dada una figura y su imagen deslizada, hallar el eje y el vector del deslizamiento.


Como T es paralelo a S, los triángulos de la figura están en posición de Tales. En consecuencia, si S divide por la mitad al segmento P'P'', también divide por la mitad al segmento PP''.
El eje de un deslizamiento pasa por el punto medio del segmento que determinan un punto y su transformado.


  1. La figura de la izquierda se lleva en la de la derecha mediante un deslizamiento, determina el eje y el vector del mismo:


  2. El triángulo T1 tiene diferente orientación que T2 y T3. Determina mediante qué movimiento se aplica el primero en los cada uno de los otros.


  1. Indica mediante qué movimientos se lleva la figura de la izquierda en las demás. Determina los elementos del movimiento en cada caso.

  2. Realiza la composición de un giro con una simetría. ¿Qué se obtiene?
  3. ¿Qué resulta de componer un giro y dos simetrías?
  4. Realiza la composición de una simetría y una traslación de vector perpendicular al eje de simetría. ¿Cuál es el resultado?

Congruencia


Congruencia (geometría)

Un ejemplo de movimiento o congruencia.semejante a ellas. La última no es ninguna de las dos cosas. Nótese que los movimientos cambian propiedades de las figuras como la posición de estas, pero dejan inalteradas otras como las distancias y los ángulos.
En matemáticas, dos figuras de puntos son congruentes si tienen los lados iguales y el mismo tamaño (o también, están relacionados por un movimiento) si existe una isometría que los relaciona: una transformación que es de translacionesrotaciones y reflexiones. Por así decirlo, dos figuras son congruentes si tienen la misma forma y tamaño, aunque su posición u orientación sean distintas. Las partes coincidentes de las figuras congruentes se llaman homólogas o correspondientes.

Definición de congruencia en geometría analítica

En la geometría euclidiana, la congruencia es fundamental; es lo equivalente a igualdad matemática en aritmética y álgebra. En geometría analítica, la congruencia puede ser definida así: dos figuras determinadas por puntos sobre un sistema de coordenadas cartesianas son congruentes si y solo si, para cualquier par de puntos en la primera figura, la distancia euclidiana entre ellos es igual a la distancia euclidiana entre los puntos correspondientes en la segunda figura.
Una definición más formal: dos subconjuntos A y B de un espacio euclídeo Rn son llamados congruentes si existe una isometría f : Rn → Rn (un elemento del grupo euclideo E(n)) con f(A) = B.

Ángulos congruentes

OppositeAngles.svgLos ángulos α y β son congruentes y opuestos por el vértice.
Parallelogram2.svgLos ángulos opuestos de un paralelogramo son congruentes. En esta imagen podemos ver que están marcados por el mismo color.
Los ángulos opuestos por el vértice son un ejemplo de ángulos congruentes. Las diagonales de un paralelogramo configuran ángulos opuestos por el vértice congruentes.

Congruencia de triángulos

La congruencia de triángulos estudia los casos en que dos o más triángulos presentan ángulos y lados de igual medida o congruentes.
Dos triángulos son congruentes si sus lados correspondientes tienen la misma longitud y sus ángulos correspondientes tienen la misma medida.
Si el triángulo ABC es congruente al triángulo DEF, la relación puede ser escrita matemáticamente así:
\triangle \mathrm{ABC} \cong \triangle \mathrm{DEF}
En muchos casos es suficiente establecer la igualdad entre tres partes correspondientes y usar uno de los siguientes criterios para deducir la congruencia de dos triángulos.

Criterios de congruencia de triángulos

Las condiciones mínimas que deben cumplir dos triángulos para que sean congruentes se denominan criterios de congruencia, los cuales son:
  • Criterio LAL: Dos triángulos son congruentes si dos de sus lados tienen la misma longitud de sus homólogos, y el ángulo comprendido entre ellos tiene la misma medida de su homólogo.
  • Criterio ALA: Si dos ángulos y el lado entre ellos son respectivamente congruentes con los mismos de otro triángulo, entonces los triángulos son congruentes.
  • Criterio LLL: Si en dos triángulos los tres lados de uno son respectivamente congruentes con los del otro, entonces los triángulos son congruentes.
  • Criterio LLA: Dos triángulos son congruentes si tienen respectivamente iguales dos lados y el ángulo opuesto al mayor de ellos.

Véase también]

Relaciones aritméticas entre ángulos:
Relaciones posicionales entre ángulos:
Determinados por dos paralelas y una transversal


movimiento plano


1 Definición de movimiento plano

De entre los posibles movimientos de un sólido rígido, se dice que un sólido “2” realiza un movimiento plano respecto a un sólido “1” si los desplazamientos de todos sus puntos son permanentemente paralelos a un plano fijo en el sistema de referencia ligado al sólido 1. Este plano se denomina plano directorΠD del movimiento plano.
Así, por ejemplo, el movimiento que realiza el chasis de un coche, respecto a la calzada por la que éste circula, es un movimiento plano.
También lo es el movimiento de una de sus ruedas cuando el coche avanza en línea recta. Sin embargo, en ese caso, el plano director no es el plano de la calzada, sino uno perpendicular a ella.
Cualquier plano paralelo a un plano director del movimiento {21} funciona también como plano director de dicho movimiento, por lo que ese término designa realmente a toda la familia de planos paralelos, caracterizados por una perpendicular común. Esta dirección normal a la familia de planos directores puede tomarse siempre como eje OZ (o cualquier otra dirección fija que nos convenga) y el vector unitario normal a los planos directores puede ser denotado como \vec{k}
Matemáticamente tenemos que, para todo punto del sólido debe cumplirse en todo instante que
\vec{v}^P_{21}\cdot\vec{k}=0\qquad\forall t,\ \forall P

2 Propiedades del movimiento plano

Un movimiento plano de un sólido satisface, entre otras, las siguientes propiedades:
1) Las velocidades de todos los puntos del sólidos se encuentran contenidas en planos paralelos
Es la condición definitoria del movimiento plano.
2) Las aceleraciones de todos los puntos son siempre paralelas al plano director
Puesto que la identidad anterior se cumple en cada instante, podemos derivar en ella respecto al tiempo
0 = \left.\frac{\mathrm{d} }{\mathrm{d}t}(\vec{v}^P_{21}\cdot\vec{k})\right|_1=\left.\frac{\mathrm{d} }{\mathrm{d}t}(\vec{v}^P_{21})\right|_1\cdot\vec{k} = \vec{a}^P_{21}\cdot\vec{k}
3) La trayectoria de cada uno de los puntos es plana
Puesto que la velocidad y la aceleración de cada punto son tangentes al plano director, el vector binormal de cada trayectoria es siempre perpendicular al plano y por tanto constante.
4) La velocidad angular del movimiento {21} es perpendicular al plano director (o nula)
Por tratarse de un movimiento rígido, para cualesquiera dos puntos del sólido 2 se cumple
\vec{v}^Q_{21}=\vec{v}^P_{21}+\vec{\omega}_{21}\times\overrightarrow{PQ}
Multiplicando aquí escalarmente por el vector normal al plano director
\vec{k}\cdot\vec{v}^Q_{21}=\vec{k}\cdot\vec{v}^P_{21}+\vec{k}\cdot(\vec{\omega}_{21}\times\overrightarrow{PQ})   \Rightarrow    0 = 0 + (\vec{k}\times\vec{\omega}_{21})\cdot\overrightarrow{PQ}
Puesto que esta identidad debe cumplirse para cualquier par de puntos, la única posibilidad es que
\vec{k}\times\vec{\omega}_{21}=\vec{0}\qquad\Rightarrow\qquad\begin{cases} \vec{\omega}_{21}=\vec{0} & \\  \mbox{ o } & \\ \vec{\omega}_{21}\parallel\vec{k} &\end{cases}\qquad\Rightarrow\qquad\vec{\omega}_{21}=\omega_{21}\vec{k}
Esto permite tratar a la velocidad angular como una cantidad escalar, puesto que su dirección es conocida. El sentido de la velocidad angular lo da el signo de la cantidad escalar ω21.
5) La aceleración angular del movimiento {21} es perpendicular al plano director
Es consecuencia inmediata de que la velocidad angular posea dirección constante
\vec{\alpha}_{21}=\left.\frac{\mathrm{d}\vec{\omega}_{21}}{\mathrm{d}t}\right|_1=\frac{\mathrm{d}\omega_{21}}{\mathrm{d}t}\vec{k}=\alpha_{21}\vec{k}
6) Son compatibles con un movimiento plano los movimientos instantáneos {21} de reposo, traslación o rotación, pero no el helicoidal
Si \vec{\omega}_{21}=\vec{0} entonces el movimiento {21} es un estado de reposo o es una traslación.
Si la velocidad angular no es nula, la velocidad de deslizamiento vale 0
v_d = \frac{\vec{v}^P_{21}\cdot\vec{\omega}_{21}}{|\vec{\omega}_{21}|}=\vec{v}^P_{21}\cdot\vec{k}=0
y por tanto en ese caso el movimiento es una rotación.
Cabe señalar que el movimiento plano más frecuente es una sucesión de rotaciones instantáneas, a veces con algún instante aislado de traslación o reposo. No obstante, son también destacables por su importancia los siguientes dos casos particulares de movimiento plano: la traslación permanente paralela a un plano fijo, y la rotación alrededor de un eje fijo.
7) Las distribuciones de velocidades en planos paralelos al plano director son idénticas entre sí
Si el movimiento es una traslación, evidentemente las distribuciones son idénticas, ya que todos los puntos tienen la misma velocidad.
Si se trata de una rotación, el eje instantáneo de rotación es perpendicular al plano director, y por tanto, las distribuciones de las velocidades en planos perpendiculares a este eje (y paralelos al plano director) son idénticas.
Esto quiere decir que para estudiar el movimiento plano basta con considerar lo que ocurre en uno de sus planos paralelos al plano director. Esto no implica que el sólido sea cilíndrico (esto es, que el sólido real no tiene por qué tener la misma forma en todos los planos paralelos al director).
El campo de velocidades se puede expresar en la forma
\vec{v}^P_{21}=\vec{v}^O_{21}+\omega_{21}\vec{k}\times\overrightarrow{OP}
donde O y P son los dos puntos del mismo plano director. Gráficamente, el vector \vec{k}\times\overrightarrow{OP} representa un giro del vector \overrightarrow{OP} un ángulo de π / 2 en sentido antihorario dentro del plano director.
8) Las distribuciones de aceleraciones en planos paralelos al plano director son idénticas entre sí
Si tenemos puntos P y Q situados sobre la misma recta normal al plano director,
\overrightarrow{PQ}=b\vec{k}\qquad\vec{a}^Q_{21}=\vec{a}^P_{21}+\overbrace{\vec{\alpha}_{21}\times\overrightarrow{PQ}}^{=\vec{0}}+\vec{\omega}_{21}\times(\overbrace{\vec{\omega}_{21}\times\overrightarrow{PQ}}^{=\vec{0}})=\vec{a}^P_{21}
El campo de aceleraciones puede simplificarse en el caso del movimiento plano a la expresión
\vec{a}^P_{21}=\vec{a}^O_{21}+\alpha_{21}\vec{k}\times\overrightarrow{OP}+\omega_{21}^2\vec{k}\times(\vec{k}\times\overrightarrow{OP})
siendo O y P dos puntos del mismo plano. El doble producto vectorial del segundo miembro corresponde, gráficamente, a una doble rotación de π / 2, esto es
\vec{k}\times(\vec{k}\times\overrightarrow{OP})=-\overrightarrow{OP}
lo que reduce la expresión del campo de aceleraciones a
\vec{a}^P_{21}=\vec{a}^O_{21}+\alpha_{21}\vec{k}\times\overrightarrow{OP}-\omega_{21}^2\overrightarrow{OP}
9) Un movimiento plano tiene tres grados de libertad
Un movimiento rígido general tiene 6 grados de libertad, especificados por las tres componentes de la velocidad angular y las tres componentes de la velocidad de un punto. En un movimiento plano, la velocidad angular tiene una sola componente que puede variar, la normal al plano, y la velocidad de un punto tiene dos, tangentes al mismo plano
\vec{\omega}_{21}=\omega_{21}\vec{k}        \vec{v}^O_{21}=v^O_x\vec{\imath}+v^O_y\vec{\jmath}
Las especificación de esos 3 valores determina completamente el movimiento del sólido, que por tanto tiene 3 grados de libertad. En términos de variables, un movimiento plano queda descrito por la evolución temporal de dos coordenadas de un punto y del ángulo que forman los ejes de los triedros “2” y “1”.
Si θ es el ángulo que forma en cada instante el eje OX2 con el OX1 (medido desde el OX1 al OX2 en sentido antihorario), la velocidad angular y la aceleración angular instantáneas vienen dadas por
\vec{\omega}_{21}=\dot{\theta}\vec{k}        \vec{\alpha}_{21}=\ddot{\theta}\vec{k}

3 Centro instantáneo de rotación (C.I.R.)

3.1 Definición

En el caso de que el movimiento {21} consista en una rotación, se define el centro instantáneo de rotación (CIR) del movimiento plano {21}, I21, como el punto de intersección del eje instantáneo de rotación con el plano director de dicho movimiento.
Hay que destacar que, en general, el CIR representa un punto material del sólido “2” diferente en cada instante. Lo mismo ocurre con el sólido “1”: el CIR I21 coincide con un punto material diferente en cada instante.
Consideremos, por ejemplo, el caso de un disco “2” que rueda sin deslizar sobre una superficie horizontal “1”. Es éste un movimiento plano, siendo el plano director uno normal a la superficie horizontal y paralelo a la superficie del disco. El EIR del movimiento {21} es una recta tangente al plano horizontal y que pasa por el punto de contacto del disco con el suelo. El CIR I21 en cada instante será el punto de contacto del disco con el suelo. Sin embargo, no hay ningún átomo del disco ni del suelo que coincida en todo momento con el CIR, sino que es uno diferente en cada instante.
Archivo:Cicloide-rotacion.gif
En el caso de un movimiento de traslación, el centro instantáneo de rotación no corresponde a ningún punto del espacio, ya que no hay eje instantáneo de rotación. No obstante, puede considerarse un movimiento de traslación como un límite de movimientos de rotación con radios cada vez más grandes. Definiendo el CIR para un movimiento de traslación según este criterio, se encontraría en un punto del infinito, en la dirección dada por la perpendicular a la velocidad instantánea de traslación.

3.2 Propiedades

La velocidad del CIR es nula
Es consecuencia de que el CIR pertenezca al eje instantáneo de rotación.
\vec{v}^{I_{21}}_{21}=\vec{0}
Esto no implica que la aceleración del CIR sea nula. Puesto que I21 corresponde a un punto material distinto en cada instante, el valor de su velocidad no puede derivarse para obtener la aceleración. Podremos obtener, eso sí, la aceleración del punto material correspondiente empleando la expresión general del campo de aceleraciones. Así, para el caso de una rueda, la aceleración del punto de contacto con el suelo es radial y dirigida hacia el centro del disco.
La posición del CIR del movimiento {12} coincide con la del {21}
Por la fórmula de composición de velocidades
\vec{v}^{I_{21}}_{12}=-\vec{v}^{I_{21}}_{21}=\vec{0}   \Rightarrow   I_{21}=I_{12}\,
Por ello, se puede hablar indistintamente del CIR del movimiento {21} o del {12} sin importar el orden en que se enumeran los dos sólidos.
La distribución de velocidades posee simetría rotacional alrededor del CIR
De nuevo, es consecuencia de que se encuentre en el EIR:
Archivo:Rotacion-pura-cenital.png

3.3 Determinación del CIR

3.3.1 Procedimiento analítico

En el caso de una rotación, la posición del CIR de un movimiento puede hallarse analíticamente particularizando la fórmula de cálculo del EIRMD. Si A es un punto del plano director, con velocidad \vec{v}^A_{21}, y \vec{\omega}_{21} es la velocidad angular del movimiento, la posición relativa del CIR es
\overrightarrow{AI}_{21}=\frac{\vec{\omega}_{21}\times\vec{v}^A_{21}}{\omega_{21}^2}=\frac{\vec{k}\times\vec{v}^A_{21}}{\omega_{21}}
Vemos que efectivamente, cuando \omega_{21}\to 0 y el movimiento se reduce a una traslación, la posición del CIR se va al infinito según una dirección perpendicular a la velocidad de traslación.
Si no se conoce la velocidad angular, sino la velocidad de dos puntos A y B del mismo plano director, puede hallarse la velocidad angular a partir de la relación general
\vec{v}^B_{21}-\vec{v}^A_{21}=\vec{\omega}_{21}\times\overrightarrow{AB}=\omega_{21}(\vec{k}\times\overrightarrow{AB})
y de aquí resulta, proyectando y despejando
\omega_{21}=\frac{\left(\overrightarrow{AB}\times(\vec{v}^B_{21}-\vec{v}^A_{21})\right)\cdot\vec{k}}{|\overrightarrow{AB}|^2}
Sustituyendo en la expresión de arriba obtenemos la posición relativa del CIR respecto al punto A.

3.3.2 Procedimiento geométrico o gráfico

La posición del CIR también puede hallarse de forma sencilla geométricamente (teniendo el procedimiento geométrico su correspondiente versión analítica).
Suponemos que conocemos las velocidades de dos puntos del plano director, A y B. Clasificamos entonces el movimiento. Será una traslación si ambas velocidades son iguales y una rotación si son diferentes.
Caso de una traslación
Tomamos un punto cualquiera A, y trazamos la recta que pasa por A y es perpendicular a la velocidad \vec{v}^A_{21}. El CIR I21 se encontrará en el infinito según la dirección de esta recta (equivalentemente en cualquiera de sus dos “extremos”).
Caso de una rotación con \vec{v}^A_{21} y \vec{v}^B_{21} no paralelas
El CIR I21 se encuentra en la intersección de la recta que pasa por A y es perpendicular a \vec{v}^A_{21} con la recta que pasa por B y es perpendicular a \vec{v}^B_{21}.
Caso de una rotación con \vec{v}^A_{21} y \vec{v}^B_{21} paralelas
En ese caso el CIR se encuentra en la recta que une los puntos A y B. Para hallar la posición sobre esta recta, observamos que la velocidad de diferentes puntos en una rotación es proporcional a la distancia al eje. Por tanto si sobre la gráfica trazamos con la misma escala la velocidad \vec{v}^A_{21} con origen en A, y la velocidad \vec{v}^B_{21} con origen en B, y trazamos la recta que pasa por los extremos de estos dos vectores, el punto donde corta a la recta AB es el CIR I21.

4 Composición de movimientos planos

Supongamos que tenemos tres sólidos “1”, “2” y “0” tales que los movimientos {20} y {01} son movimientos planos sobre el mismo plano director (o planos paralelos). En ese caso: La composición de dos movimientos planos paralelos entre sí es otro movimiento plano. Para todo punto P se verifica
\vec{v}^P_{21}\cdot\vec{B}=\vec{v}^P_{20}\cdot\vec{B}+\vec{v}^P_{01}\cdot\vec{B}=0+0 = 0
En este caso, la fórmula de composición de velocidades angulares se reduce a una suma de cantidades escalares
\vec{\omega}_{ij}=\omega_{ij}\vec{k}\qquad\Rightarrow\qquad\omega_{21}=\omega_{20}+\omega_{01}
y lo mismo ocurre para la composición de aceleraciones angulares
\vec{\alpha}_{ij}=\alpha_{ij}\vec{k}\qquad\qquad\vec{\alpha}_{21}=\vec{\alpha}_{20}+\vec{\alpha}_{01}+\overbrace{\vec{\omega}_{01}\times\vec{\omega}_{20}}^{=\vec{0}}\qquad\Rightarrow\qquad\alpha_{21}=\alpha_{20}+\alpha_{01}
Por su parte, la composición de velocidades y aceleraciones se convierte en suma de vectores en el plano, que en muchas ocasiones puede realizarse gráficamente. Así, para la composición de aceleraciones tenemos
\vec{a}^P_{21}=\vec{a}^P_{20}+\vec{a}^P_{01}+2\omega_{01}\vec{k}\times\vec{v}^P_{20}
Gráficamente, el resultado del producto vectorial \vec{k}\times\vec{v}^P_{20} corresponde a girar el vector \vec{v}^P_{20} un ángulo de π / 2 en sentido antihorario.